Cette traduction a été générée automatiquement et n’a pas encore fait l’objet d’une relecture humaine. Vous parlez cette langue ? Relisez-la.

Réglage des capteurs de contact magnétiques du iRobot Braava Jet 240

Elven Decker and one other contributor
Last updated on 19 août 2026
Vues: 1 k
View statistics:
- Past 24 Hours:
- 0
- Past 7 Days:
- 17
- Past 30 Days:
- 71
- All Time:
- 1 040
Commentaires: 1
1 comment on steps.
Terminé: 0 1
No one has marked this guide "completed." Will you be the first?
1 person has marked this guide "completed." It's you — great job!
Favoris: 0 1
No one has favorited (and subscribed to) this guide. Will you be the first?
1 person has favorited (and subscribed to) this guide — and that's you!
Tutoriel réalisé par la communauté
Un membre tout à fait remarquable de notre communauté a réalisé ce tutoriel. Il n'a pas été créé par l'équipe iFixit.
Introduction
Passez à l'étape 1 ↓Si votre Braava Jet 240 se comporte de manière erratique, évite des obstacles invisibles, tourne autour de pieds de table imaginaires et avance avec des saccades rapides, les capteurs de position de sa plateforme flottante ont peut-être besoin d'être réglés.
Cette technique ne repose pas sur une connaissance de la conception du Braava Jet 240. Elle pourrait rendre votre Braava Jet 240 définitivement inutilisable. Procédez à vos propres risques.
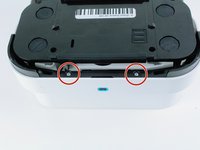
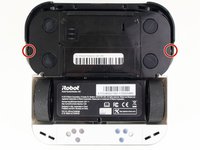
Il « semble » que les aimants entourés en rouge forment la partie magnétique d'une paire de capteurs inductifs qui suivent les mouvements de la plateforme flottante lorsque le cache avant du Braava Jet 240 entre en contact avec des murs ou d'autres obstacles. Les aimants se déplacent juste en dessous de la face inférieure du boîtier de la carte mère. Je soupçonne qu'au pied de la carte mère sont enterrées des bobines à induction qui détectent le mouvement des aimants.
Une chose que nous savons sur les capteurs inductifs, c'est que l'efficacité d'un capteur diminue à mesure que l'aimant s'éloigne de la bobine de détection. Si la plateforme flottante change de forme au fil du temps, l'un des aimants peut s'éloigner suffisamment de la bobine de détection pour renvoyer des lectures erronées.
Avant de retirer le boîtier de la carte mère, testez le décalage entre l'aimant et vos bobines à induction en faisant glisser des morceaux de papier d'épaisseurs variées entre le dessus de l'aimant et la face inférieure du boîtier de la carte mère.
Sur mon Braava Jet 240, l'un des décalages était nettement plus important que l'autre.
L'idée ici est de réduire le décalage et d'améliorer les performances du capteur en soulevant l'aimant qui présente l'écart le plus grand.
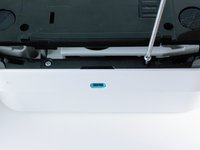
Sur mon Braava Jet 240, j'ai eu de la chance. Les aimants semblent être fixés par une substance extensible. Grâce à cela, j'ai pu glisser un tournevis plat à lame fine sur les côtés de l'aimant et faire levier pour soulever l'aimant jusqu'à ce qu'il dépasse tout juste de son logement en plastique rectangulaire.
J'ai remonté mon Braava Jet 240 et il a nettoyé le sol de ma cuisine sans aucun problème.
Si vous connaissez d'autres moyens de soulever les aimants dans leurs logements, veuillez les indiquer dans les commentaires et je les inclurai dans le texte. Il n'est pas clair pour moi combien de temps l'aimant restera dans sa position surélevée, étant donné que l'adhésif est flexible.
Deux semaines plus tard... La réponse est environ deux semaines. Ce qui est différent maintenant, c'est que la trajectoire sauvage du Braava Jet 240 est désormais « répétable ». Cela ressemble à une erreur logicielle. Il se peut que le capteur inductif lui-même soit tombé en panne lentement et que je lui aie redonné vie pour les deux dernières semaines de sa trajectoire de défaillance. Je mettrai à jour si je parviens à résoudre cette nouvelle situation.
Ce dont vous avez besoin


-
-
-
-
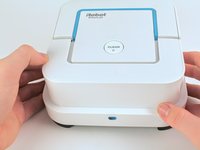
Soulevez la poignée pour révéler le bouton d'éjection.
-
-
-
-
-
-
Retirez les deux vis de 22,0 mm situées à l'avant de la base du robot avec un tournevis cruciforme #1.
-
-
-
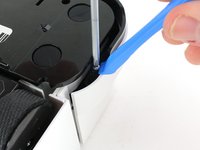
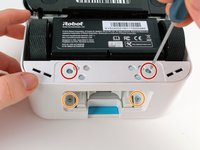
Avec un tournevis cruciforme n°1 et un outil pour ouvrir iFixit, retirez les deux vis de 15,0 mm situées sur les côtés avant du robot.
-
-
-
-
-
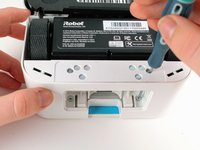
Insérez un tournevis cruciforme n° 1 dans les trous de vis.
-
Dévissez les deux vis de 9,7 mm.
-
-
-
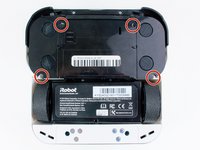
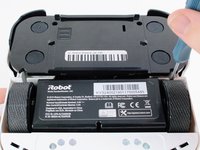
Dévissez les quatre vis de 9,7 mm à l'aide d'un tournevis cruciforme n°1 à long col.
-
-
-
-
-
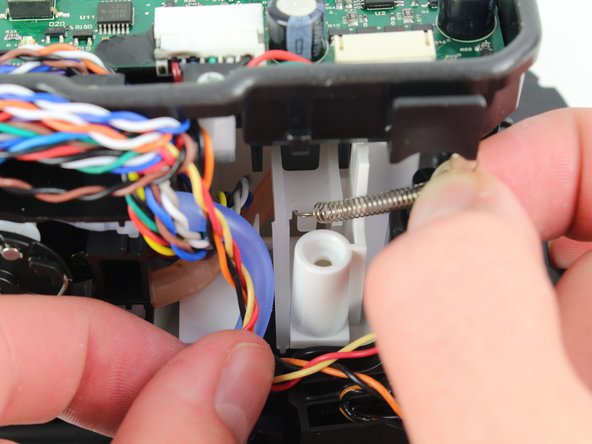
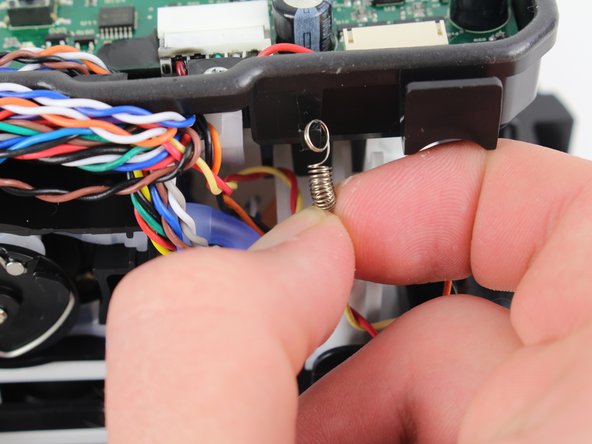
Tirez d'abord vers le haut, puis vers le bas sur le ressort pour le détacher des crochets.
-
-
-
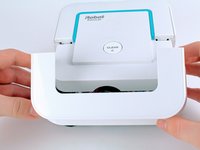
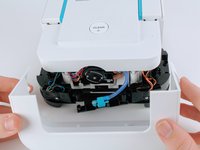
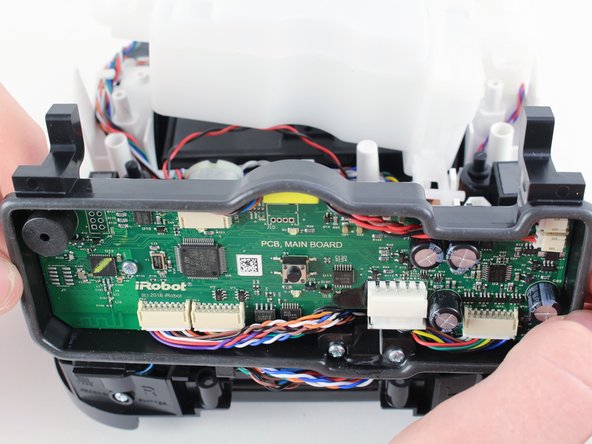
Soulevez le cache de la carte mère et tirez-le vers l'avant pour le retirer de l'appareil. Cela permet d'accéder à la plateforme flottante, ainsi qu'aux moteurs, aux tuyaux d'eau et aux capteurs magnétiques.
-
-
-
-
-
Faites délicatement levier sur les aimants pour les soulever par rapport à la plateforme flottante, mais pas trop pour éviter qu'ils ne frottent contre le fond du boîtier de la carte mère.
-
Le but est de réduire l'espace entre l'aimant et le boîtier de la carte mère afin d'améliorer les performances du capteur inductif.
-
-

 Demander à FixBot
















Pour remonter votre appareil, suivez ces instructions en sens inverse.